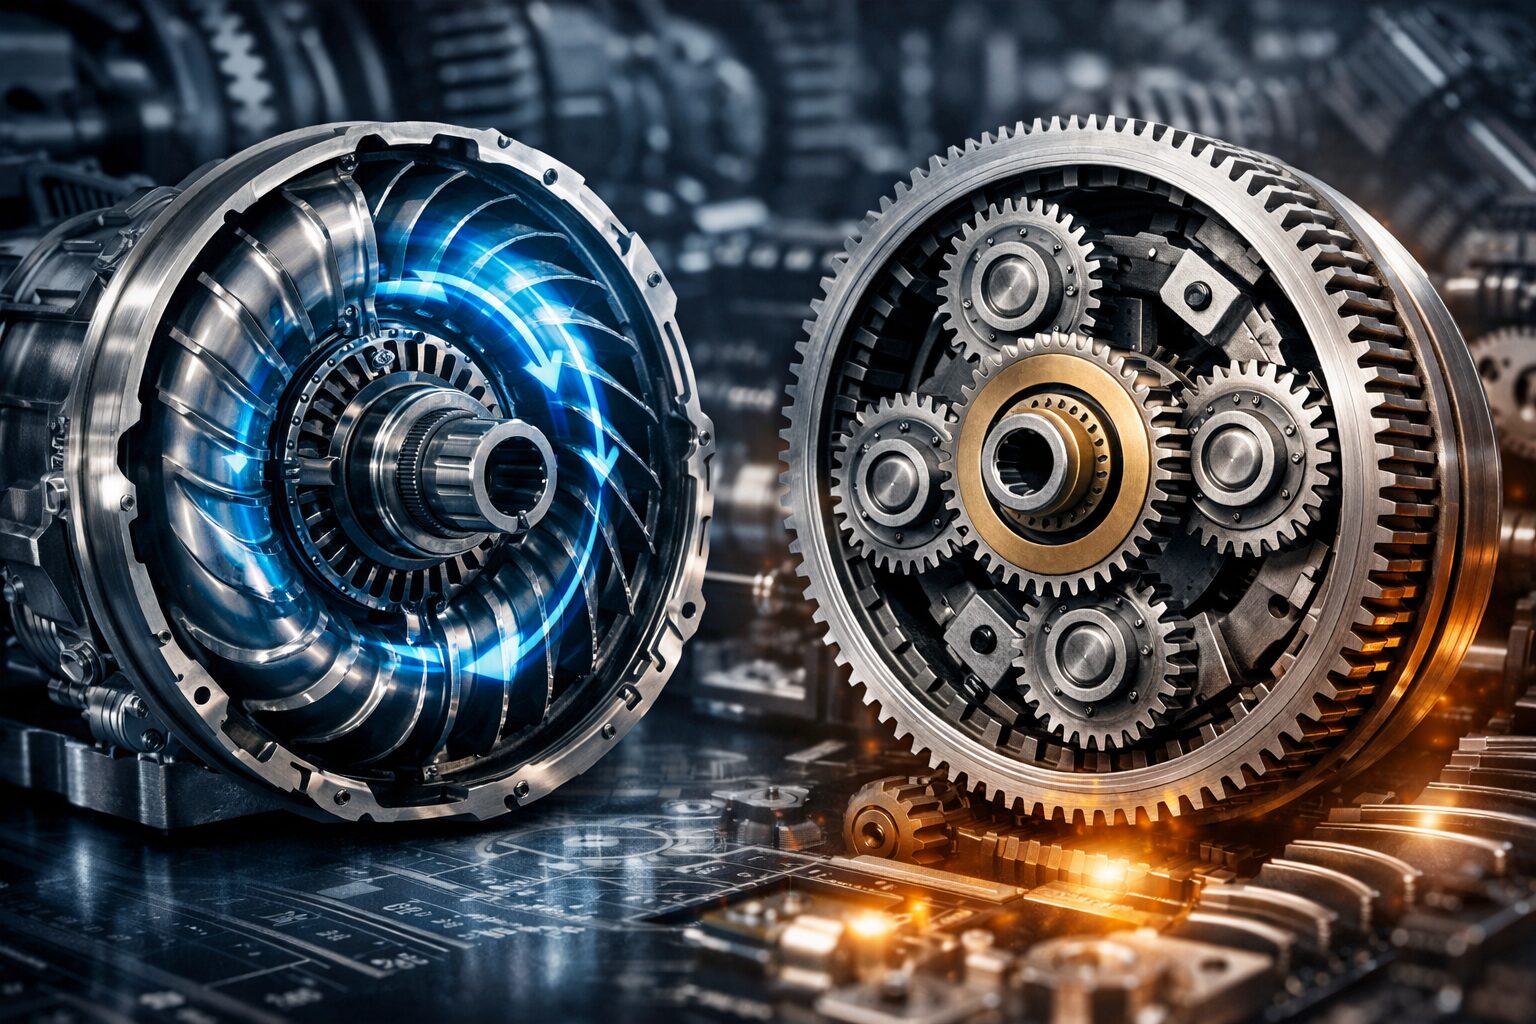
自動車のオートマチックトランスミッション(AT)は、運転者がクラッチやシフトレバーを操作しなくても、自動的に変速する仕組みとして広く普及している。
現在主流のトルクコンバーター式ATは、トルクコンバーター、遊星歯車機構、そしてそれらの回転状態を切り替えるクラッチやブレーキなどの摩擦要素によって構成される。平行軸歯車と運転者が操作するクラッチを使うマニュアルトランスミッション(MT)とは、かなり異なる機械である。
この違いは、ATが発達してきた過程をたどると理解しやすい。
初期の自動車では、スライディングメッシュ式変速機が広く使われていた。変速時には歯車の回転を合わせる必要があり、運転者はダブルクラッチなどの操作を行わなければならなかった。
その後シンクロメッシュによって変速操作は容易になったが、発進や停止では依然として運転者がクラッチを操作する必要があった。
自動変速を実現するためには、こうした人間の操作を機械が担う必要がある。
その過程で主流となったトルコンATでは、発進時の動力伝達には流体を利用する機構が使われ、変速には常時噛み合った遊星歯車機構と、その回転要素を結合・固定する摩擦要素が用いられるようになった。
機能の対応関係として見れば、
運転者が操作する主クラッチの役割を流体式発進装置が担い、歯車を選択する操作を遊星歯車と摩擦要素の制御が担うようになった
と考えることができる。
現代のトルコンATでは、流体による動力伝達を主に発進や極低速域で利用し、走行中はロックアップクラッチによって機械的に直結する領域が広くなっている。
本記事では、ドライビング操作の視点からこの技術の流れをたどりながら、トルコンATの仕組みと進化を整理する。
関連記事➡MTの回転数合わせとは何か|ブリッピング・ヒール&トウ・ダブルクラッチを機構から解説
関連記事➡ドッグミッション・ドッグクラッチ・シーケンシャル・シンクロの用語解説|違いと関係
Contents
初期の自動車と変速操作の困難
初期の自動車の変速機は、現在のMTとはかなり異なっていた。
広く使われた方式の一つがスライディングメッシュ式変速機である。
この方式では、歯車そのものを軸方向へ移動させ、別の歯車と直接噛み合わせることで変速する。噛み合わせようとする歯車同士の回転速度が大きく異なっていると、滑らかに変速できない。
そのため運転者は変速時にダブルクラッチ操作を行い、エンジンと変速機側の回転を合わせる必要があった。
たとえばシフトダウンでは、
クラッチを切る
→ニュートラルへ入れる
→クラッチをつなぐ
→エンジン回転を上げる
→再びクラッチを切る
→低いギアへ入れる
という一連の操作を行う。
当時の運転には、現在よりも変速機構に対する理解と操作技能が要求された。
やがてシンクロメッシュ機構が普及すると、ギア選択時の回転同期を機械が補助するようになり、変速操作は大幅に容易になった。
それでも発進や停止では、運転者が主クラッチを滑らせながら接続・切断する操作が必要だった。
遊星歯車はATより古い
遊星歯車という機構そのものは、現代のATとともに生まれたものではない。
その分かりやすい例が、20世紀初頭に大量生産されたフォードT型である。
フォードT型は常時噛合の遊星歯車式変速機を採用していた。運転者はペダルによって低速段や高速段などを操作する。
つまり遊星歯車はすでに存在していたが、変速の選択と操作は人間が行っていた。
遊星歯車は、ATを作るために新しく考案された機構ではない。
もともと存在していた遊星歯車という機構が、後に油圧制御や自動変速技術と組み合わされることで、ATに適した変速機構として大きく発展したのである。
クラッチ操作という問題
自動車交通が発達し、都市部で停止と発進を繰り返す場面が増えると、クラッチ操作は運転者にとって大きな仕事になった。
信号や渋滞では、
停止する
→クラッチを切る
→発進時にクラッチを半クラッチ領域で接続する
→加速しながら変速する
という操作を繰り返す。
とくにクラッチ踏力の大きな車では、その負担も大きい。
そこで自動変速機を成立させるうえで重要になったのが、発進時に運転者が主クラッチを操作しなくてもエンジンを停止させず、動力を滑らかに伝える仕組みであった。
摩擦クラッチを人間の足と同じように精密に操作することは、当時の機械制御では容易ではない。
そこで自動車用ATでは、エンジンと変速機の間を流体によって結合する方式が利用されるようになった。
流体継手とトルクコンバーター
エンジンと変速機の間に流体を介在させれば、両者に回転差があっても動力を伝達できる。
その代表が流体継手とトルクコンバーターである。
トルクコンバーターは主に、
- ポンプ
- タービン
- ステーター
という三つの羽根車から構成され、内部の作動油によって動力を伝える。
エンジン側のポンプが作動油を動かし、その流れによって変速機側のタービンを回す。
機械的に直結していないため、停止中にブレーキを踏んでタービン側がほぼ停止していても、エンジン側のポンプは回転を続けることができる。
この特性によって、運転者が発進時に主クラッチを操作する必要がなくなる。
さらにトルクコンバーターには、単純な流体継手にはないステーターが存在する。
発進時のようにポンプとタービンの回転差が大きい領域では、タービンから戻ってきた作動油の流れをステーターが整えることで、タービン側へ伝えるトルクを増幅する。
車速が上がってポンプとタービンの回転差が小さくなると、トルク増幅作用は小さくなる。この領域ではステーターはワンウェイクラッチによって自由に回転できるようになり、トルクコンバーターは流体継手に近い状態となる。
トルクコンバーターは、
発進時の主クラッチ操作を流体によって処理しながら、低速域ではトルク増幅も行える発進装置
として機能するのである。
自動変速と遊星歯車
発進操作を自動化できても、次には変速そのものを自動化する必要がある。
スライディングメッシュ式変速機では、歯車そのものを移動させて噛み合わせを変更する。
この方式を自動化するには、歯車の回転状態を合わせながら正確なタイミングで移動させなければならない。
一方、遊星歯車機構では歯車そのものを移動させる必要がない。
基本的な遊星歯車機構は、
- サンギア
- リングギア
- プラネットギアを保持するキャリア
という要素から構成される。
これらの要素をどのように入力・出力・固定へ割り当てるかによって、異なる変速比や回転方向を作ることができる。
しかも歯車同士は常に噛み合った状態にある。
変速時には、歯車を噛み合わせ直すのではなく、クラッチによって回転要素同士を結合し、ブレーキによって特定の回転要素をトランスミッションケース側へ固定する。
ここでいうブレーキは、車輪を減速させるブレーキではない。遊星歯車の特定要素をケースに対して回転しない状態に保持するための摩擦要素である。
これによって遊星歯車内部の動力経路が変化し、異なる変速比を作り出すことができる。
この構造は、油圧によって摩擦要素を作動させる仕組みと相性が良い。
MTでは運転者がクラッチを操作し、シフトレバーを動かして使用するギアを選ぶ。
トルコンATでは、噛み合ったままの遊星歯車に対して、回転要素の結合と固定を切り替えることで変速するのである。
初期の完全自動AT
自動変速機の発展は、単純に
摩擦クラッチ
→トルクコンバーター
→遊星歯車
という順番で進んだわけではない。
遊星歯車はフォードT型の時代から存在しており、流体を使った発進装置と自動変速機構も、複数の異なる形で発達した。
1940年型Oldsmobileに搭載されたGMのHydra-Maticは、その代表例である。
Hydra-Maticは遊星歯車機構によって自動変速を行ったが、エンジンとの結合に使われていたのは現在一般的なトルクコンバーターではなく、流体継手であった。
一方、1948年に登場したBuick Dynaflowは、トルクコンバーターを積極的に利用した初期の量産自動変速機の代表例である。
つまり初期の自動変速機では、流体継手と遊星歯車を組み合わせる方式と、トルクコンバーターを利用する方式など、複数の考え方が並行して存在していた。
その後、トルクコンバーター、遊星歯車、油圧作動する摩擦要素を組み合わせた構成が発展し、現在のトルコンATにつながっていった。
現在のトルコンATは、一つの発明がそのまま完成形へ進化したものではない。
流体による発進機構、遊星歯車、油圧制御、摩擦要素といった技術が組み合わされ、長い時間をかけて現在の構造へ収斂してきた
と捉えると分かりやすい。
多段ATと遊星歯車
一組の単純遊星歯車だけで得られる実用的な変速比の数には限りがある。
そのため多段ATでは、複数の遊星歯車や複合型の遊星歯車機構を組み合わせる。
複数の摩擦要素を選択的に作動させることで、それぞれの遊星歯車の回転状態を変化させ、多数の変速段を作るのである。
初期のATでは、こうした制御は主に油圧によって行われた。
車速やエンジン負荷に応じて油圧回路が変化し、クラッチやブレーキを作動させることで自動変速する。
その後、電子制御が加わったことで変速制御はさらに精密になり、現在では8速や10速といった多段ATも一般的になっている。
トルコンATの遊星歯車機構とトルクコンバーターの組み合わせは、近年の電子制御の発達によって、その特徴をスポーツ走行でも発揮できるようになった。
詳細はトルコンATがスポーツ走行に向く理由に詳述している。
電子制御ATとロックアップ
電子制御技術が導入されると、ATの性格は大きく変化した。
コンピューターは、
- 車速
- アクセル開度
- エンジン回転数
- エンジントルク
- 車両加速度
- 選択されている走行モード
などの情報を利用しながら、変速タイミングや摩擦要素の作動を制御できる。
これにより変速速度だけでなく、変速ショックや動力伝達の滑らかさまで精密に調整できるようになった。
もう一つ重要なのが、ロックアップクラッチである。
トルクコンバーターは流体によって動力を伝えるため、ポンプとタービンの間に回転差があると、その分だけ損失が生じる。
そこで車両が発進した後は、可能な領域でロックアップクラッチを作動させ、エンジン側と変速機側を機械的に直結する。
これによってトルクコンバーター内部の滑りを減らし、伝達効率と応答性を高めることができる。
初期には巡航時を中心に使われていたロックアップも、油圧・摩擦材・電子制御の発達によって使用できる領域が大きく広がった。
現代のトルコンATでは、流体結合を発進や極低速域など必要な場面に利用し、走行中は広い領域でロックアップする使い方が一般的になっている。
現代のトルコンATは、発進では流体の滑らかさを利用しながら、走行中はできるだけ機械的な直結状態を使う変速機へと進化している。
現代のGR-DATは何が新しいのか
愛車24GRヤリスには、8速のGR-DATが搭載されている。
GR-DATも基本原理としては、従来から存在するトルクコンバーター式ATの延長線上にある。
エンジンと変速機の間にはトルクコンバーターがあり、変速には遊星歯車機構と複数の摩擦要素を使用する。
GR-DATの新しさは、この原理そのものを変更したことではない。
既存の8速トルコンATという機構を、スポーツ走行に必要な速度と精度で制御できるように仕立てたことにある。
GR-DATの母体となったのは、アイシンの横置き8速ATである。
その基本アーキテクチャを生かしながら、高応答の小型リニアソレノイド、クラッチピストンの作動ストローク短縮、スポーツ走行時の高温に対応する摩擦材などによって、クラッチ作動と変速応答が高速化されている。
またトルクコンバーターのダンパーも強化され、ロックアップできる領域がさらに広げられている。
これにより、トルクコンバーターを持ちながら、走行中の多くの場面では機械的な直結状態を積極的に利用できる。
もう一つの特徴が、ドライバーの操作から次に必要となるギアを予測する変速制御である。
従来のATが車速や車両の加減速状態などを主な判断材料として変速していたのに対し、GR-DATではブレーキの踏み込み方や戻し方、アクセル操作なども利用し、これから生じる車両挙動とドライバーの意図を先読みしながらギアを選択する。
そのためDレンジで走行している場合でも、コーナー進入時の減速や立ち上がり加速に合わせて、スポーツ走行で必要となるギアを早い段階から選択できる。
つまりGR-DATのスポーツ性能は、
速く変速できるハードウェア
と、
いつ、どのギアへ変速するかを先読みする制御
の組み合わせによって成立している。
さらに多段化によって、エンジンを使用したい回転領域に保ちやすいことも利点となる。
その結果、
- 状況に応じたギア選択
- ドライバー操作を利用した予測変速
- 高速な変速
- 広い領域でのロックアップ
- トルクコンバーター滑りの抑制
が可能になり、高い応答性とダイレクトな動力伝達を実現している。
かつてトルコンATは、運転の容易さと引き換えに、効率や応答性ではMTに及ばない変速機と見られることが多かった。
しかし多段化、油圧制御、摩擦材、電子制御、ロックアップ制御の進歩によって、その性格は大きく変化した。
この意味でGR-DATは、
発進を流体によって処理し、遊星歯車を摩擦要素によって制御するという古くからのATの基本構造を、現代の油圧・電子制御技術によってスポーツ走行向けに高応答化した変速機
と位置づけることができる。
MTに近い構造を自動化する別の系統
電子制御技術の発達は、トルコンATとは別の方向でも自動変速を可能にした。
その代表がAMTとDCTである。
AMTは、通常のMTに近い平行軸・常時噛合歯車式の変速機を使い、運転者が行っていたクラッチ操作とシフト操作をアクチュエーターに行わせる。
文字どおり、MTを機械的に自動操作する方式である。
DCTも平行軸の常時噛合歯車を基本とする点ではMTに近い。
ただし奇数段と偶数段などを二つの変速系統に分け、それぞれにクラッチを持たせることで、次に使用するギアをあらかじめ準備し、高速な変速を可能にしている。
したがって有段式の自動変速機には、大きく見れば、
トルクコンバーターと遊星歯車を使って自動変速を成立させた系統
と、
MTに近い平行軸・常時噛合歯車機構を自動制御する系統
という代表的な二つの考え方が存在する。
両者は「自動的に変速する」という結果は同じでも、その機械的な成り立ちはかなり異なる。
なお自動変速機には、このほかにベルトやチェーンなどによって変速比を連続的に変えるCVTという別の系統も存在する。
トルコンATとDCTとの違いについては、別記事ATとDCTの違いとは?|街乗り・高速・スポーツ走行までドライバー視点で整理に詳述している。
まとめ
オートマチックトランスミッションの発達を理解するには、単に「MTを自動化した装置」と考えるより、運転者が行っていた操作を別の機械原理で処理した変速機と考えると分かりやすい。
MTでは、運転者が主クラッチを操作し、使用するギアを選択する。
主流となったトルコンATでは、発進時の回転差を流体式発進装置が受け持ち、噛み合ったままの遊星歯車に対して摩擦要素を作動させることで変速する。
そして走行中はロックアップクラッチによる機械的な直結を積極的に利用する。
遊星歯車も流体継手も、それ自体はATのためだけに生まれた技術ではない。
流体継手を使う方式やトルクコンバーターを使う方式など、複数の技術的な試みを経ながら、
トルクコンバーター
+遊星歯車
+油圧作動する摩擦要素
+ロックアップクラッチ
+電子制御
という現在の高性能なトルコンATへと発展してきた。
さらに電子制御の進歩は、かつて快適性を主な長所としていたトルコンATを、高速変速とダイレクトな動力伝達を備えたスポーツ走行向けの変速機へと変化させた。
GR-DATは、その典型例である。
新しい変速機原理を発明したのではなく、長い時間をかけて成熟してきたトルコンATという機構を、現代の油圧・電子制御技術によって高応答化した変速機と見ることができる。
トルコンATは単なる便利装置ではない。
運転者が担っていた複雑な操作を別の機械原理へ置き換え、その機構を時代ごとの制御技術によって磨き上げてきた変速機なのである。
